
航空魚雷
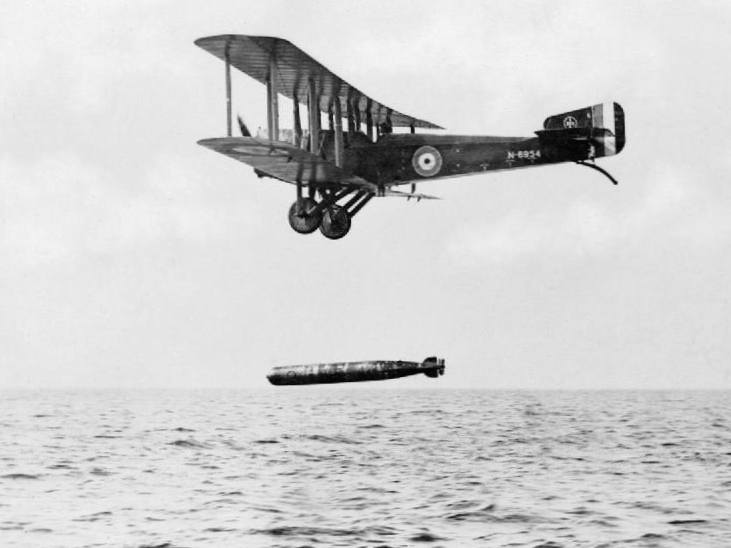
一次世界大戦中にソッピース クックーから投下された航空魚雷
航空魚雷(こうくうぎょらい、英: aerial torpedo)は、航空機(固定翼機やヘリコプター)から投下できるように設計された魚雷(海戦用の兵器)。第一次世界大戦で初めて使用され、第二次世界大戦で広範囲に使用された。現代では、対潜水艦用の航空魚雷以外は、かなりの部分が空対艦ミサイルに取って代わられた。航空魚雷は、一般的に潜水艦や水上艦艇(魚雷艇、水雷艇、駆逐艦など)用の長魚雷よりも小型軽量である。
特徴
・空中を長距離(通常は200m以上)飛行する。
・飛行中に気流の外乱を受け、制御しなければローリング(横回転)する。
・水面への突入速度が速い(ほぼ航空機の飛行速度に等しい)。したがって、突入時の衝撃によって、弾頭の殻を破壊しかねない。
スクリューのブレード(羽根)を曲げてしまう。
・水面で飛び跳ねてしまう。
・落下速度をもち、入水時には斜め下向きに加速するので、水中深く沈降し、水底が浅い場合には突き刺さる。
これらに対して、本格的な航空魚雷には次の改善対策を施した。
・尾部安定翼を付加した。これは木製で、水面突入時に衝撃で脱落する。これによって、空中の姿勢が安定した。
・頭部にガードを付加した。これも木製で、水面突入時に衝撃で脱落する。これによって、頭部を防御するとともに、飛行中の減速に役立った。
・ローリングを防ぐために、ジャイロスコープを利用したロール安定制御器を備え、本体両側の安定舵(航空機の補助翼に相当)を制御して、空中および水中で正中方向(真上)を保った。
これは、加速度制御をする画期的なシステムであった。これによって、次の二つが可能になった。
頭部内側の下面だけに補強材を入れた。
水面突入時に、昇降舵を上げ舵にしておくことによって、深く沈降しないようにした。
スクリューを強化した。

空母赤城からボロボロの模擬魚雷を抱えて離艦する九七式艦上攻撃機
1941年8月には、日本海軍は鹿児島湾の浅い海域での投下によって九一式魚雷の改良を行い、港湾内の艦船を攻撃する戦術を開発した。
九七式艦上攻撃機から予想以上に速い160ノット (296km/h) で、水深100フィート (30m) の海底に魚雷をこすらずに雷撃できることが分かった。
1941年12月8日の真珠湾攻撃で、第一波の九七式艦上攻撃機40機は、その戦術を使用して15発以上の魚雷を命中させた。
九一式魚雷(愛甲魚雷)
日本の九一式魚雷は、2点の特徴をもっていた。
1936年から、横須賀航空隊八分隊雷撃班の提案による(水中突入時に飛散する)木製空中姿勢安定の「框板」を尾部に装着した(九一式航空魚雷改1)。
1941年春から、ロールを安定制御する角加速度制御安定器を備えた(九一式航空魚雷改2)。この安定器は航空魚雷にとって最大のブレークスルーだった。

安定器の動作
これらによって、九一式魚雷は速度 180 ノット (333km/h)、高度 20m (66ft) でも、海底の浅い港湾で発射できるようになっただけでなく、九七式艦上攻撃機の水平最高速度 204 ノット (378 km/h) を超える加速度降下雷撃で波立つ荒れた海でも発射できるようになった。
航空魚雷を開発した科学者、エンジニアたち
1923年ころ、成瀬正二大尉(当時、終戦時は少将)は英国の工廠を見学し報告、日本の航空魚雷開発を最初から担当した。
1930年には、九一式航空魚雷は成瀬少佐(当時)が開発を開始し、1931年に兵器制式採用された。ただし、九一式航空魚雷の初期型には、本体構造に脆弱性があった。
愛甲文雄大尉(当時、終戦時は大佐)は1931年以降、兵科将校として九一式航空魚雷の開発チームを推進する責任者に指名された。
愛甲大尉は航空魚雷を開発するための人的資源を集め、主にハード面の実験を指揮し、原因は解明するように命令し、安定器(ロール安定制御システム)が必要と判明した時には是非なく開発するよう命令した。
彼は、九一式航空魚雷を彼自身が開発した偉大な業績として誇りにしていた。また、成瀬少佐からの兵科将校の追加を、という強い要望をうけて、愛甲少佐は同期の片岡政市少佐(当時、のち大佐)を招き、制御ソフト面の指揮担当として追加した。
成瀬正二少将をはじめとする彼のグループメンバーはかつて海軍空技廠にいて一連の九一式航空魚雷を技術開発していた。九一会は、広田晴男 元少佐、小平(松縄)信 元少佐、家田 元工長、野間 元技師、前田盛敏 元技師、市川英彦 元大尉、川田輝幸 元海軍技術学生たちがいた。
尾部木製安定板の導入

1936年ごろ、空中姿勢安定させる脱落式の木製尾翼「框板」が開発され、空技廠雷撃科の嘱託、村上少将により、複葉機の一〇式艦上雷撃機を使って直径 45cm の旧型の四四式二号魚雷で雷撃成功を確認し、九一式航空魚雷で 120 ノットで雷撃が安定して成功することを確認した。
航空魚雷開発チーム・メンバーたちは1936年に九一式航空魚雷を改めて改1とし、水中突入時に外れる形式の木製尾部安定板に対応させた。チームは翌1937年に、高度 500m と 1,000m で「緩衝器」付きの航空魚雷の投下テストをデモンストレーションした。航空魚雷開発チームは、中止されていた九一式航空魚雷の開発を再び開始した。
1938年には、九一式航空魚雷は脆弱な本体を強化対応した改2になった。1940年秋には、雷撃隊は海軍大演習に参加して戦技を示し、海軍首脳に深い印象を与えた。
安定器(ロール安定制御システム)の開発
式航空魚雷は、初期の加速度制御機構を備えたロール安定制御システムで称賛を得た。九一式航空魚雷は、すでに脱落式の空中姿勢安定木製尾翼「框板」を備えていて安定した雷撃が実現できていた。しかし、魚雷の射出速度が 130 ノットから 180 ノットに引き上げられたので、転動(ローリング)問題が出現した。単なる安定板による減衰方式ではなく、ローリングを舵によって安定させる加速度制御システムが必要となったのである。
安定器(ロール安定制御システム)が導入される以前は、九一式航空魚雷は、当時の他の航空魚雷がもっていたのと同じ、ある深刻な問題を抱えていた。荒っぽく高速で射出されると、魚雷は空中で2回転以上することがあった。大波の立つ荒れた海面に突入するとき、魚雷はさらに激しい衝撃を受け、スピン回転を受けることがあった。そのような魚雷は走行方向が曲がってしまったり、浅い湾では海底に突き刺さったり、100m を超える水深にもぐって水圧で壊れたり、水中から飛び上がったり、水面を飛び跳ねたりし、反対方向に走り出すものも出た。確実な雷撃は、ほんとうの精鋭航空パイロットだけが静かな海で行うことができた。
くるくると回転している魚雷は制御を失う。
ジャイロスコープや深度計が正常に動作していても、そのような激しい外乱を受けた状態の魚雷は、それに比較して緩やかな軌道修正動作を目的に作られた尾部の舵では走行方向を制御することができない。いったん魚雷が長軸をまわる速い回転を起こすと、水平舵と垂直舵があるべき位置からずれたり、上下反転したりして、結果的に暴走を引き起こした。
1939年、広田大尉(当時)の率いるエンジニアと科学者たちは、数年にわたるテストのデータによる数値解析から、一つの結論を導き出した。
航空魚雷には加速度制御(当て舵)によるロール安定制御システムが必要であり、さもなければその航空魚雷は転動し暴走するだろうという結論であった。
加速度制御は、当時としては不可能と思われた。この問題が解決されないまま、2年間が経過した。
航空魚雷の設計におけるブレークスルーは、まず1941年春に空技廠の家田工長によって最初に発明された安定器(ロール安定制御システム)だった。
家田システムの実験に入って10日後に、海軍技師の野間が別のシステムを発明し、1941年夏に最終テストされた。こちらもまったく同じ動作をするが構造は異なっていた。試作機のテスト期間に、後者のシステムの方が応答タイムラグが少ない点で、より良いと判定された。この結果、生産された九一航空魚雷兵器には野間システムが採用された。
その装置は、単なる小さな機械式の空気バルブ構造物が、魚雷本体後部の左右にある小さな安定舵(ロール・ラダー)を制御しているだけのように見えたが、実は航空魚雷技術界の技術革新だった。
九一式航空魚雷ははじめて、荒れた海で使えるようになった。
安定器は、魚雷の両側に設置された安定舵で魚雷の転動(ローリング)を安定化するための操舵制御システムである。安定舵は飛行機の補助翼(エルロン)と同じく左右ひねり動作を生じ、±22.5°の角度範囲で動作する。魚雷が回転運動中か、所定の角度までロールしたとき、安定器は、中立方向に戻すように安定舵を修正操舵する。魚雷が中立の 0°に向かってロールを戻してくる途中で、安定器はこの角速度の向きとロール収束範囲を検知して、魚雷が中立に戻る角速度にブレーキをかける(つまり「当て舵」動作をする)。
変位角速度の範囲、角速度変化(加速度)に応じて選択的に当て舵を操舵する部分は角加速度操舵方式となる。彼ら海軍のエンジニアたちは、船を操舵することに例えてこの動作を「当て舵する」と名付けた。
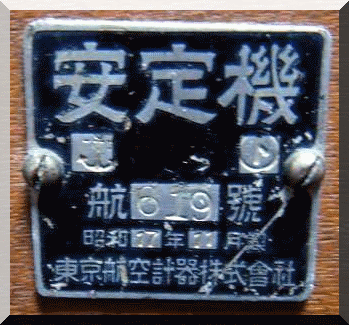
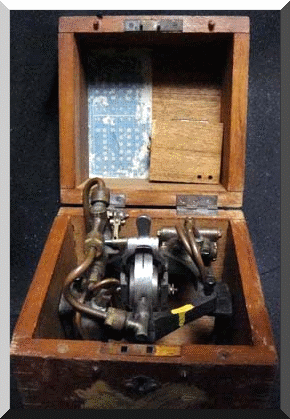
安定器付き九一式航空魚雷改2により、沈降深度 20m 以下で雷撃を実現できるようになった。実際には、機動部隊の第一航空戦隊所属の一握りの雷撃隊精鋭パイロットたちは、沈降深度 10m 以下で浅海面雷撃することができた。安定器によって、浅い軍港に停泊中の軍艦を雷撃可能にしただけではなく、全速力で荒れた海の大波の中を進む軍艦を雷撃可能にした。
wiki九一式魚雷
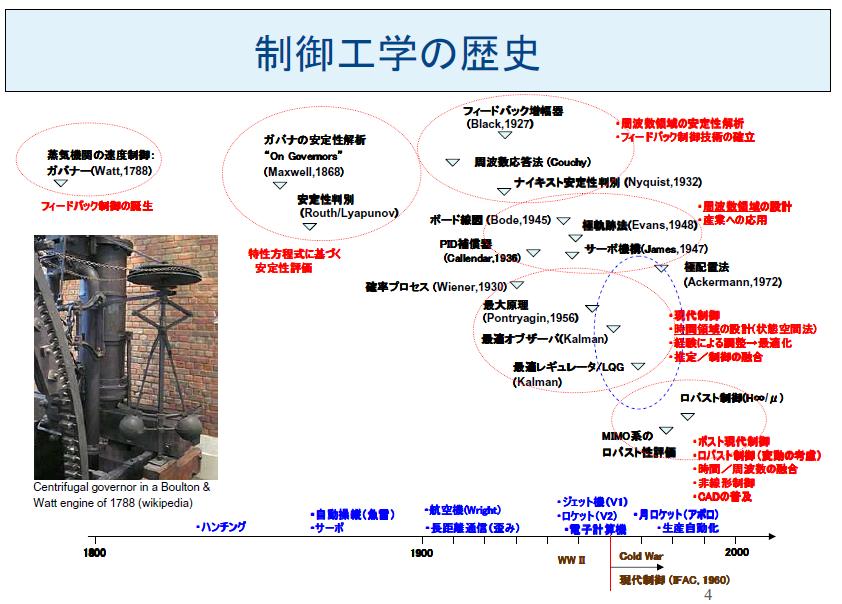
制御工学の歴史
愛甲魚雷(九一式魚雷)は日本にとっての初めての自動制御装置であろう。
魚雷の歴史と今後の展望
try { var fAction=false; var fAllow=true; var sCLSName=null; var isIE=(document.documentElement.getAttribute("style")==document.documentElement.style); var sCLSXNm="class"; if(isIE) { sCLSXNm="className"; } var aryElsKr=document.getElementsByTagName("font"); for(var vdx=0;vdx








