소형 착륙기 MASCOT
 <!-- /inner --><!-- /catTtl -->
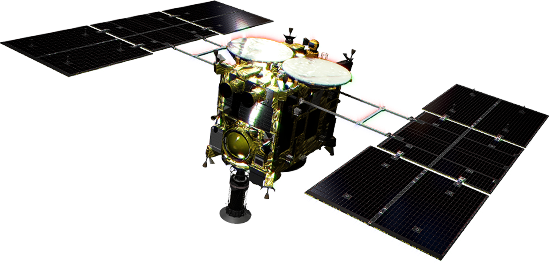
「MASCOT (Mobile Asteroid Surface Scout)」는 DLR(독일 항공 우주 센터)와 CNES(프랑스 국립 우주 연구 센터)에 의해서 공동 개발된 소형 착륙기입니다.MASCOT는 「매 2」의 -Y면(고리이득 안테나를 머리, 이온 엔진을 등으로 했을 때의 왼손측의 면)에 격납되고 있고, 여기로부터 분리됩니다(그림 1).

[별 윈도우로 열리는] 그림 1 「매 2」탐사기의 일러스트.-Y면(좌측면)에 MASCOT가 격납되고 있다.(화상 크레디트:JAXA)
MASCOT는 27.5cm吙cm吏.5 cm의 직방체로, 무게는 약 9.8 kg로 MINERVA-II1(직경 18 cm×높이 7 cm, 1.1 kg)보다는 조금 큰 착륙기입니다(그림 2).

[별 윈도우로 열리는] 그림 2 MASCOT의 플라이트 모델.(화상 크레디트:DLR)
표면에 안테나가 있어, MINERVA-II1와 같이 「매 2」의 중계기 (OME-E)와의 통신을 행합니다.측면에는 광각 카메라 (MASCAM)가 탑재되고 있고, 주위의 화상을 촬영할 수 있습니다.저면에는 분광 현미경 (MicrOmega)이 있어, 류우그우 표면의 광물의 조성이나 특징을 조사합니다.그 외 , 표면 온도를 측정하는 열방사계 (MARA)나 자장을 측정하는 자력계 (MASMAG)도 탑재하고 있습니다.
MASCOT도 MINERVA-II1와 같이 스카이콩콩 기구를 가지고 있습니다.기체내부에 있는 암을 모터로 회전시키는 반동으로, 기체의 자세를 바꾸거나 뛰어오를 수 있습니다.MASCOT는 표면 안테나가 위, 분광 현미경의 면이 아래가 되는 자세로 활동하도록(듯이) 설계되고 있기 때문에, 만약 류우그우 표면에서 정지했을 때에 다른 자세가 되어 있었을 경우에는, 스카이콩콩 기구를 작동시켜 이 자세로 바꿉니다.덧붙여 MASCOT가 호프 해 이동하는 것은 1회만입니다.MINERVA-II1와 같이 몇번이나 호프 하는 것은 아닙니다.

[별윈도우로 열리는] 그림 3 (왼쪽) 「매 2」로부터 분리되는 MASCOT의 일러스트.( 오른쪽) 류우그우 표면에 착지한 MASCOT의 일러스트.(화상 크레디트: JAXA)
MASCOT의 착륙 지점으로서는, 류우그우의 남반구에 있는 에리어가 선택되고 있습니다(그림 4).「매 2」의 터치다운 지점, MINERVA-II1와 MASCOT의 착지점이 각각 겹치지 않게 해, 게다가, 「매 2」(이)라는 통신 가능 시간이나 태양광이 맞는 시간, 과학적으로 가치가 있는 탐사를 기대할 수 있는 장소인 것 등을 고려해 결정되었습니다.

[별 윈도우로 열리는] 그림 4 MASCOT의 착륙 후보지점(물색 영역).최초로 접지 한 다음에 몇 번이나 바운드 하면서 이동한다고 생각할 수 있기 위해, 약간 넓은 영역이 설정되어 있다.(화상 크레디트:JAXA, 도쿄대, 코치대, 릿쿄 대학, 나고야대, 치바 공대, 메이지대, 아이즈대, 산업기술 종합연구소, CNES, DLR)
MASCOT는 태양전지가 아니고, 기체에 내장되고 있는 리튬 일차 전지로 동작합니다.전지의 지속 시간은 약 16시간(류우그우의 자전 2회분(정도)만큼)이므로, MASCOT의 분리에 성공하면, 거기로부터 류우그우의 2 밤낮에 걸쳐서 연속하고 운용을 행합니다.전지의 잔량이 없어지면 운용 종료가 됩니다.
매 2 프로젝트
2018.10.02
덧붙여서 매 2 현재 mascot 투하를 위해 류우그우로 향해 강하중.mascot 분리는 내일의 2:00 예정
 지상 수신 시각 UTC 2018-10-02 11:14
mascot 운용에 관해서는 독일 프랑스 팀이 실시하므로, 매 2의 임무는 예정 고도에의 강하, 분리까지입니다.성공을 빕니다.